

그저 순수한 노력 Time is ticking, so focus on important things.
집
Joined January 2024
- Tweets69.1K
- Following3.7K
- Followers3.3K
- Likes87K



Pinned Tweet
로봇 지능(Physical AI) 학습 데이터 엔진, Axis Robotics (@axisrobotics)
언어모델(LLM)과 달리 피지컬 AI(로봇)는 웹상의 텍스트를 긁어오는 것만으로는 학습시킬 수 없습니다.
물체를 집고, 옮기고, 조작하는 실제 물리적 경험 궤적(Trajectory) 데이터가 절대적으로 부족하기 때문입니다.
Axis Robotics는 웹 브라우저 기반의 시뮬레이션 환경을 통해 전 세계 유저가 로봇 조작 데이터를 크라우드소싱 방식으로 생성하고 제공할 수 있도록 돕는 Physical AI 데이터 인프라 프로토콜입니다.
브라우저 기반 데이터 수집 (Axis Hub): 유저가 웹상에서 로봇 팔 조작 미션을 수행하면, 시뮬레이션 내의 물리적 궤적 데이터가 실시간으로 수집·가공됩니다.
Base 온체인 검증 및 보상: 수집된 데이터의 품질과 소유권은 Base L2 체인 상에 서명(Sign)되어 기록되며, 기여도에 따라 Axis Points를 적립받습니다.
Hack VC 리드 하에 Nomad Capital, 10K Ventures 등으로부터 1,200만 달러 규모의 시드 투자를 유치하며 DePIN 및 Physical AI 분야의 핵심 데이터 레일로 주목받고 있습니다.
AI x Data 및 DePIN 섹터에서 텍스트·이미지 단계를 넘어 실제 '몸을 가진 AI'의 데이터 레이어를 선점하려는 프로젝트로, 포인트 작업 및 초기 생태계 참여 가치가 높은 Axis robotics
반드시 성공할 것.


옛날에 무료 딸깍이라고 해서 @axisrobotics 에서 만든 로봇팔로 물건 옮기는 걸 했던 적이 있는데, 야핑을 하고 있었군요.
Axis Robotics (Physical AI 데이터 엔진)
로보틱스란 말 그대로
Physical AI 및 로봇 공학을 위한 시뮬레이션 기반 데이터 수집 인프라 프로젝트이라고 하는데, 로봇 학습에 필요한 데이터 부족 문제를 해결하는 데 집중하는 것이 사명이라고 합니다.
기존의 로봇 학습은 비싼 실물 로봇과 연구실 환경이 필요하지만, Axis Robotics는 브라우저 기반 시뮬레이터를 통해 사용자들이 직접 로봇 조작 과제를 수행하게 하고 이를 학습 데이터로 변환한다고 하는데요,
제가 Axis Robotics에서 제공하는 로봇팔로 물건 옮겼던 게 Axis Robotics에 데이터로 저장이 되는 구조인 것 같습니다.
또한 15개의 뱃지를 모을 수가 있는데, hub.axisrobotics.ai/login?in… 여기 드가셔서 X 연결하시면 뱃지 하나 준다고 합니다.
다른 뱃지들은 제가 예전에 해 본 기억상 따기 어려운 걸로 아는데 주말에 한 번 도전해봐야겠어요.
봉봉 형님 덕분에 야핑 있는 거 알았으니 에포크 2, 3 꾸준히 참여해보려고 합니다.
다들 화이팅!!

온체인 트레이딩의 자본 효율성을 극대화하는 L1, N1 (@N1Chain)
온체인 선물 거래소들은 늘 느린 execution과 파편화된 유동성이라는 한계에 부딪히곤 합니다. N1은 이걸 앱 레이어가 아닌 네트워크 레이어 차원에서 금융 모듈(오더북, RFQ, 마진)을 직접 내장(Embed)해 해결하려는 트레이딩 특화 Layer 1 프로젝트입니다.
Founders Fund, dao5, Kraken Ventures 등 메이저 VC들의 지원을 받는 N1은 오직 '자본 효율성(Capital Efficiency)' 하나만을 북극성으로 두고 설계되었습니다. 체인 상에서 CEX 수준의 오더북 매칭과 초저지연 실행을 직접 보증하는 구조죠.
특히 N1 Exchange는 비트코인이나 이더리움 같은 메이저 자산 외에도 온체인에서 보기 힘든 독창적인 'Discovery Markets'를 선보입니다. 그 첫 타자인 TCGX는 포켓몬, 매직 더 개더링, 원피스 등 160개 주요 카드 변형 가격을 묶은 인덱스 오라클 기반 무기한 선물입니다. 실물 카드를 일일이 사고팔지 않아도 숏/롱을 타며 펀더멘털을 거래하거나 헤징할 수 있는 환경을 뚫어준 셈입니다.
여기에 마켓 메이커(MM)들의 자금이 여러 거래소로 찢어지는 문제를 극복하기 위해 N1 Prime 모듈을 가동합니다. 타 거래소의 담보와 포지션을 상호 인식해 상쇄(Offsetting)해 줌으로써, MM들이 동일 자본으로 N1에서 훨씬 더 깊은 호가창과 촘촘한 스프레드를 제공할 수 있게 만듭니다.
결국 N1은 단순한 DEX 하나 올려둔 체인이 아니라, '초저지연 L1 인프라 + TCGX 같은 특이점 RWA 시장 + N1 Prime 기반 유동성 통합'으로 온체인 선물 생태계의 패러다임을 바꾸려는 프로젝트입니다.

N1 Prime: 여러 거래소의 유동성을 하나로 묶는 @N1Chain 의 인프라임.
N1 Prime은 연결된 여러 거래소 간의 유동성을 통합해 N1 네트워크의 깊이(Depth)를 끌어올리고, 자본 효율성을 극대화하도록 설계된 모듈임.
1. 핵심 메커니즘
외부 담보 인정을 통한 포지션 상쇄(Offsetting): 외부 거래소의 유효한 담보 포지션을 상호 인식하여 포지션을 상쇄해 줌.
파편화된 자금 차단: 유동성 공급자(LP)가 각 거래소마다 자금을 개별로 파편화하여 묶어둘 필요 없이, N1 상에서 효율적으로 자금을 활용할 수 있게 만듦.
2. 주요 활용처: 마켓 메이킹(MM)
유동성 증대 및 스프레드 축소: MM(마켓 메이커)은 N1에서 호가를 제출함과 동시에 연결된 타 거래소에서 헤징(Hedging)이나 마켓 메이킹을 병행할 수 있음.
자본 생산성 극대화: 동일한 자본으로 더 큰 규모의 유동성을 공급할 수 있어, N1 트레이더들에게 더 촘촘한 스프레드(Tighter Spreads)와 풍부한 유동성 환경을 제공함.
결국 MM들이 자금을 여러 거래소에 찢어놓지 않고도 N1에서 맘놓고 유동성을 대줄 수 있게 만드는 자본 효율성(Capital Efficiency) 패치임.
N1 초창기 때 했는데 계속해서 주목할만한 프로젝트로 성장 중 ㅎ

2
5
197
N1 Prime: 여러 거래소의 유동성을 하나로 묶는 @N1Chain 의 인프라임.
N1 Prime은 연결된 여러 거래소 간의 유동성을 통합해 N1 네트워크의 깊이(Depth)를 끌어올리고, 자본 효율성을 극대화하도록 설계된 모듈임.
1. 핵심 메커니즘
외부 담보 인정을 통한 포지션 상쇄(Offsetting): 외부 거래소의 유효한 담보 포지션을 상호 인식하여 포지션을 상쇄해 줌.
파편화된 자금 차단: 유동성 공급자(LP)가 각 거래소마다 자금을 개별로 파편화하여 묶어둘 필요 없이, N1 상에서 효율적으로 자금을 활용할 수 있게 만듦.
2. 주요 활용처: 마켓 메이킹(MM)
유동성 증대 및 스프레드 축소: MM(마켓 메이커)은 N1에서 호가를 제출함과 동시에 연결된 타 거래소에서 헤징(Hedging)이나 마켓 메이킹을 병행할 수 있음.
자본 생산성 극대화: 동일한 자본으로 더 큰 규모의 유동성을 공급할 수 있어, N1 트레이더들에게 더 촘촘한 스프레드(Tighter Spreads)와 풍부한 유동성 환경을 제공함.
결국 MM들이 자금을 여러 거래소에 찢어놓지 않고도 N1에서 맘놓고 유동성을 대줄 수 있게 만드는 자본 효율성(Capital Efficiency) 패치임.
N1 초창기 때 했는데 계속해서 주목할만한 프로젝트로 성장 중 ㅎ
[N1 & @N1Chain N1 Exchange: 트레이딩에 특화된 Layer 1 블록체인]
N1은 온체인 트레이딩의 자본 효율성을 극대화하기 위해 처음부터 트레이딩 전용으로 설계된 Layer 1 블록체인입니다.
1. 핵심 개념 및 차별점
트레이딩 특화 L1 네트워크: 일반적인 스마트 컨트랙트 레이어 위에서 앱(DApp)으로 동작하는 기존 DEX와 달리, N1은 오더북(Orderbook), RFQ(견적 요청), 마진 시스템(Margin
System) 등 핵심 금융 모듈을 네트워크 레이어 자체에 직접 내장(Embed)해 밸리데이터가 이를 함께 보증합니다.
Capital Efficiency (자본 효율성): N1 네트워크 전체가 지향하는 유일한 북극성(North Star)은 트레이더를 위한 최상의 '자본 효율성'입니다.
2. N1 Exchange (온체인 퍼프 DEX)
N1 L1 인프라 위에서 구동되는 대표적인 온체인 무기한 선물(Perpetual Futures) 거래소입니다.
Majors & Unique Markets: 비트코인, 이더리움 같은 메이저 자산은 물론, 다른 거래소에서는 접할 수 없는 독창적인 시장을 지원합니다.
세계 최초 TCGX 지원: 트레이딩 카드 게임 시장을 인덱스화한 TCGX(First Trading-Card Index Market)를 시작으로, 신규 틈새 자산군에 대한 온체인 유동성을 공급합니다.
기존 온체인 Perp DEX들의 레이턴시나 파편화된 자본 효율성 문제를 네트워크 차원에서 직접 해결하려는 접근입니다.
특히 메이저 코인 외에도 TCGX 같은 독특한 RWA/커스텀 인덱스 시장을 파이프라인으로 뚫어주는 점이 트레이더들에게 꽤 신선한 흥미 요소네요.

[Axis Robotics (@axisrobotics)의 핵심, 'Compounding Data Engine']
기존 로봇 AI 데이터 파이프라인은 대부분 일회성입니다. 데이터를 수집해 모델을 학습시키고, 배포하면 끝입니다. 다시 학습시키려면 처음부터 다시 수집해야 하죠.
Axis Robotics는 이 한계를 깨고 데이터가 스스로 가치를 불려 나가는 'Compounding Data Engine(복리 데이터 엔진)' 구조를 구축했습니다.
데이터 복리 스노우볼: 작동하는 순환 루프
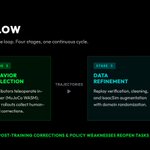
Axis 엔진은 일직선이 아니라, 닫힌 루프(Closed Loop) 형태로 돌아갑니다.
Generate (생성): AI 모델에 필요한 다양한 장면, 물체, 행동(Skills) 시나리오를 수집 요청(Task)으로 자동 생성합니다.
Collect (수집): 전 세계 유저들이 브라우저 시뮬레이션이나 모바일 기기를 통해 로봇 조작 데이터를 기여합니다.
Process (가공): 날것의 데이터를 필터링하고 증폭하여 고품질의 학습용 '골든 데이터셋'으로 만듭니다.
Train & Deploy (학습 및 배포): 정제된 데이터로 AI 모델을 학습시켜 실제 및 시뮬레이션 환경에 배포합니다.
Feed back (피드백): 배포된 모델이 버벅이거나 실패하는 지점을 데이터 부족 신호로 포착하여, 자동으로 1단계의 새로운 수집 요청으로 연결합니다.
결국 모델이 똑똑해질수록 더 정교하고 가치 높은 데이터를 수집하게 되는, 자가 강화(Self-reinforcing) 구조입니다.
엔진을 지탱하는 3가지 주춧돌 (Cornerstones)
루프의 각 단계가 톱니바퀴처럼 돌아가도록 만드는 핵심 인프라입니다.
Universal Task Generation Engine (범용 태스크 생성 엔진): 다양한 로봇, 물체, 환경 변수를 결합하여 수집해야 할 미션을 끊임없이 생성해 데이터의 다양성을 확보합니다.
Distributed Global Workforce (탈중앙화 글로벌 워크포스): 전 세계의 분산된 인력망을 활용해 물리적 한계 없이 대규모 데이터를 수집합니다.
Unified Processing Pipeline (단일화된 데이터 가공 파이프라인): 제각각인 데이터를 하나의 표준화된 시스템에 통과시켜 최고 수준의 퀄리티를 유지합니다.
세상과 만나는 3가지 인터페이스 (Products)
유저와 고객이 직접 접하며 엔진의 루프를 완성하는 제품군입니다.
Web — 시뮬레이션 데이터 플랫폼: 하드웨어 없이 브라우저에서 전문가의 조작(Expert Demonstrations)과 AI의 실수를 바로잡는 피드백(Corrections) 데이터를 Massive하게 수집합니다.
Mobile — 1인칭 시점 데이터 수집: 모바일 기기의 1인칭 시점 핸드 포즈 트래킹을 통해 실생활 속 인간의 동작을 로봇 동작으로 변환합니다. (개발 중)
Infrastructure — 데이터-투-모델 파이프라인: 날것의 데이터 입력을 학습 가능한 형태(Annotated 4D Trajectories)로 변환하고 Foundation Model로 학습시키는 중앙 허브입니다.
Axis Robotics는 단순히 데이터를 많이 모으는 것을 넘어, 수집된 데이터가 다음 단계의 수집을 지휘하게 만드는 자율 피드백 루프를 완성했습니다. AI x 데이터 섹터에서 가장 정교한 데이터 엔진 구조를 가진 프로젝트 중 하나로 평가받는 이유입니다!

로봇 지능(Physical AI) 학습 데이터 엔진, Axis Robotics (@axisrobotics)
언어모델(LLM)과 달리 피지컬 AI(로봇)는 웹상의 텍스트를 긁어오는 것만으로는 학습시킬 수 없습니다.
물체를 집고, 옮기고, 조작하는 실제 물리적 경험 궤적(Trajectory) 데이터가 절대적으로 부족하기 때문입니다.
Axis Robotics는 웹 브라우저 기반의 시뮬레이션 환경을 통해 전 세계 유저가 로봇 조작 데이터를 크라우드소싱 방식으로 생성하고 제공할 수 있도록 돕는 Physical AI 데이터 인프라 프로토콜입니다.
브라우저 기반 데이터 수집 (Axis Hub): 유저가 웹상에서 로봇 팔 조작 미션을 수행하면, 시뮬레이션 내의 물리적 궤적 데이터가 실시간으로 수집·가공됩니다.
Base 온체인 검증 및 보상: 수집된 데이터의 품질과 소유권은 Base L2 체인 상에 서명(Sign)되어 기록되며, 기여도에 따라 Axis Points를 적립받습니다.
Hack VC 리드 하에 Nomad Capital, 10K Ventures 등으로부터 1,200만 달러 규모의 시드 투자를 유치하며 DePIN 및 Physical AI 분야의 핵심 데이터 레일로 주목받고 있습니다.
AI x Data 및 DePIN 섹터에서 텍스트·이미지 단계를 넘어 실제 '몸을 가진 AI'의 데이터 레이어를 선점하려는 프로젝트로, 포인트 작업 및 초기 생태계 참여 가치가 높은 Axis robotics
반드시 성공할 것.
10
10
436
[3단계 파이프라인 구조를 가진 체계적인 데이터 수집 구조를 가진 프로젝트, @axisrobotics ]
Axis Robotics의 데이터 수집 로직은 단순한 '클릭 노동'이 아닙니다. 브라우저에서 만들어진 단 하나의 데이터가 로봇 AI 모델로 거듭나는 3단계 파이프라인(Pre-training → Post-training → Augment) 구조입니다.
1. Pre-training (기초 학습: 처음부터 가르치기)
웹 브라우저를 열고 시뮬레이션 속 로봇 팔을 원격 조작(Teleoperation)합니다. 컵을 줍거나, 물건을 분류하고, 서랍을 여는 식이죠.
이때 로봇 관절의 상태, 물체의 위치, 조작 명령 등의 데이터가 시점별로 빽빽하게 담긴 '궤적(Trajectory)'이 생성됩니다.
이 궤적들이 쌓여 로봇이 해당 동작을 수행하기 위한 가장 기본적인 베이스 모델(Base Policy)을 형성합니다.
2. Post-training (피드백 학습: 실수 바로잡기)
베이스 모델이 학습되고 나면 태스크의 성격이 바뀝니다. 로봇 AI가 스스로 미션을 수행하고, 유저는 모니터링을 진행하죠.
그러다 로봇이 버벅이거나 실수를 하는 순간 유저가 즉시 개입(Take over)해 동작을 수정하고 다시 제어권을 넘겨줍니다. 로봇 학습에서 가장 가치 높은 데이터는 바로 이 'AI가 못하는 순간의 보정 데이터'입니다. 이 정교한 피드백이 다음 세대 모델의 완성도를 극대화합니다.
3. IsaacSim 기반 증폭 및 온체인 기록
유저가 제출한 모든 궤적은 시뮬레이션 재현을 통해 검증 과정을 거칩니다. 이후 NVIDIA IsaacSim 기반 백엔드로 이동해 광학적·환경적 변수가 적용된 수천 개의 실사형 증폭 샘플로 재탄생합니다.
이 데이터들은 Base L2 체인 상에 기록되며 [데이터 ID + 태스크 ID + 기여 유저 ID]라는 식별표가 붙어 온체인상에서 위변조 불가능한 데이터 소유권(Provenance)을 보장받습니다.
결국 "약점 발견 → 유저 개입 및 데이터 생성 → 모델 개선 → 새로운 약점 탐색"이라는 자율 피드백 루프가 핵심입니다. 데이터가 일회성으로 쓰이고 끝나는 게 아니라, 기여가 쌓일수록 정책이 계속 진화하는 선순환 구조를 완벽히 구축해 둔 거죠!
Physical AI 분야에서 Axisrobotics가 계속해서 발전해나갈 것 같습니다!!

로봇 지능(Physical AI) 학습 데이터 엔진, Axis Robotics (@axisrobotics)
언어모델(LLM)과 달리 피지컬 AI(로봇)는 웹상의 텍스트를 긁어오는 것만으로는 학습시킬 수 없습니다.
물체를 집고, 옮기고, 조작하는 실제 물리적 경험 궤적(Trajectory) 데이터가 절대적으로 부족하기 때문입니다.
Axis Robotics는 웹 브라우저 기반의 시뮬레이션 환경을 통해 전 세계 유저가 로봇 조작 데이터를 크라우드소싱 방식으로 생성하고 제공할 수 있도록 돕는 Physical AI 데이터 인프라 프로토콜입니다.
브라우저 기반 데이터 수집 (Axis Hub): 유저가 웹상에서 로봇 팔 조작 미션을 수행하면, 시뮬레이션 내의 물리적 궤적 데이터가 실시간으로 수집·가공됩니다.
Base 온체인 검증 및 보상: 수집된 데이터의 품질과 소유권은 Base L2 체인 상에 서명(Sign)되어 기록되며, 기여도에 따라 Axis Points를 적립받습니다.
Hack VC 리드 하에 Nomad Capital, 10K Ventures 등으로부터 1,200만 달러 규모의 시드 투자를 유치하며 DePIN 및 Physical AI 분야의 핵심 데이터 레일로 주목받고 있습니다.
AI x Data 및 DePIN 섹터에서 텍스트·이미지 단계를 넘어 실제 '몸을 가진 AI'의 데이터 레이어를 선점하려는 프로젝트로, 포인트 작업 및 초기 생태계 참여 가치가 높은 Axis robotics
반드시 성공할 것.
4
6
235
Axis가 브라우저 하나로 고품질 로봇 데이터를 끊임없이 쥐어짜낼 수 있는 비결, 바로 시스템 전체를 뒷받침하는 3가지 핵심 주춧돌(Three Cornerstones)입니다.
1. Universal Task Generation Engine (범용 태스크 생성 엔진)
데이터를 무작정 모으는 게 아니라, 로봇이 배워야 할 가장 기초적인 단위의 행동(Atomic Skills)과 다양한 변수 시나리오를 알아서 끊임없이 만들어냅니다. AI가 어떤 환경에서도 당황하지 않도록 수집해야 할 미션을 알아서 세분화해 뿌려주는 머리 역할을 합니다.
2. Distributed Global Workforce (탈중앙화 글로벌 워크포스)
특정 연구실이나 지역에 갇혀 있던 데이터 수집의 물리적·지리적 한계를 깨부쉈습니다. 전 세계에 분산된 유저들이 브라우저나 모바일로 접속해 24시간 내내 실시간으로 데이터를 기여하는 거대한 탈중앙화 인력망을 가동합니다.
3. Unified Processing Pipeline (단일화된 데이터 가공 파이프라인)
출처와 기여자가 제각각이어도 데이터의 퀄리티가 일정하게 유지되는 이유입니다. 정제되지 않은 날것의 로우 데이터(Raw Input)를 단 하나의 표준화된 시스템에 통과시켜 필터링, 증폭, 변환을 거친 최상급 '골든 데이터셋(Golden Dataset)'으로 재탄생시킵니다.
결국 엔진이 미션을 뿌리고 → 글로벌 커뮤니티가 궤적을 만들고 → 단일 파이프라인이 최고급 데이터로 가공하는 구조입니다. 이 3개의 축이 톱니바퀴처럼 돌아가기 때문에 데이터의 질과 양을 동시에 챙길 수밖에 없는 셈이죠!
이런 점들을 보아 Physical AI 분야에서 Axisrobotics 는 계속 잘 해나갈 것 같네요!!

로봇 지능(Physical AI) 학습 데이터 엔진, Axis Robotics (@axisrobotics)
언어모델(LLM)과 달리 피지컬 AI(로봇)는 웹상의 텍스트를 긁어오는 것만으로는 학습시킬 수 없습니다.
물체를 집고, 옮기고, 조작하는 실제 물리적 경험 궤적(Trajectory) 데이터가 절대적으로 부족하기 때문입니다.
Axis Robotics는 웹 브라우저 기반의 시뮬레이션 환경을 통해 전 세계 유저가 로봇 조작 데이터를 크라우드소싱 방식으로 생성하고 제공할 수 있도록 돕는 Physical AI 데이터 인프라 프로토콜입니다.
브라우저 기반 데이터 수집 (Axis Hub): 유저가 웹상에서 로봇 팔 조작 미션을 수행하면, 시뮬레이션 내의 물리적 궤적 데이터가 실시간으로 수집·가공됩니다.
Base 온체인 검증 및 보상: 수집된 데이터의 품질과 소유권은 Base L2 체인 상에 서명(Sign)되어 기록되며, 기여도에 따라 Axis Points를 적립받습니다.
Hack VC 리드 하에 Nomad Capital, 10K Ventures 등으로부터 1,200만 달러 규모의 시드 투자를 유치하며 DePIN 및 Physical AI 분야의 핵심 데이터 레일로 주목받고 있습니다.
AI x Data 및 DePIN 섹터에서 텍스트·이미지 단계를 넘어 실제 '몸을 가진 AI'의 데이터 레이어를 선점하려는 프로젝트로, 포인트 작업 및 초기 생태계 참여 가치가 높은 Axis robotics
반드시 성공할 것.
6
5
208
[데이터 굶주림을 해결할 Physical AI 프로젝트, @axisrobotics ]
Hardware와 Compute는 이미 준비되어 있는데, 정작 로봇이 머리를 쓰지 못하는 이유는 딱 하나, 바로 데이터 굶주림 때문입니다.
기존처럼 폐쇄적인 연구실에서 사람이 직접 로봇 다루며 수집하는 방식은 너무 늦고 비쌉니다. 진짜 세상의 온갖 변수를 버텨낼 범용 데이터셋을 만들기엔 턱없이 모자라죠.
Axis Robotics가 주목받는 이유가 바로 이 데이터 병목을 해결하기 때문입니다.
웹 브라우저 하나만 있으면 누구나 시뮬레이션 속 로봇 팔을 직접 조작(Teleoperation)할 수 있습니다.
AI 정책이 버벅일 때 넘겨받아 바로잡아주고, 모바일이나 전문 장비로 실생활 데이터까지 긁어모으죠. 별도의 하드웨어 장비 없이 브라우저로 접속해 클릭 몇 번 하는 것만으로 로봇 학습용 데이터를 만드는 셈입니다.
핵심은 고정밀 시뮬레이션 데이터와 인간의 1인칭 시점(Ego-centric) 데이터를 하나로 결합한 파이프라인 구조입니다.
유저들이 기여한 데이터로 다음 세대 AI 로봇이 더 똑똑해지고, 개선된 AI는 부족한 데이터를 다시 알아서 선별해 수집을 유도합니다. 일회성 데이터 수집이 아니라 스노우볼처럼 기하급수적으로 성능이 불어나는 Compounding Data Engine이 작동하는 거죠.
결국 Physical AI의 핵심은 '얼마나 다양한 데이터셋을 확보하느냐'의 싸움입니다.
DePIN과 Physical AI 씬에서 왜 Axis가 1,200만 달러 투자를 끌어오며 체급을 키우는지 확실히 보여주는 대목이네요.

로봇 지능(Physical AI) 학습 데이터 엔진, Axis Robotics (@axisrobotics)
언어모델(LLM)과 달리 피지컬 AI(로봇)는 웹상의 텍스트를 긁어오는 것만으로는 학습시킬 수 없습니다.
물체를 집고, 옮기고, 조작하는 실제 물리적 경험 궤적(Trajectory) 데이터가 절대적으로 부족하기 때문입니다.
Axis Robotics는 웹 브라우저 기반의 시뮬레이션 환경을 통해 전 세계 유저가 로봇 조작 데이터를 크라우드소싱 방식으로 생성하고 제공할 수 있도록 돕는 Physical AI 데이터 인프라 프로토콜입니다.
브라우저 기반 데이터 수집 (Axis Hub): 유저가 웹상에서 로봇 팔 조작 미션을 수행하면, 시뮬레이션 내의 물리적 궤적 데이터가 실시간으로 수집·가공됩니다.
Base 온체인 검증 및 보상: 수집된 데이터의 품질과 소유권은 Base L2 체인 상에 서명(Sign)되어 기록되며, 기여도에 따라 Axis Points를 적립받습니다.
Hack VC 리드 하에 Nomad Capital, 10K Ventures 등으로부터 1,200만 달러 규모의 시드 투자를 유치하며 DePIN 및 Physical AI 분야의 핵심 데이터 레일로 주목받고 있습니다.
AI x Data 및 DePIN 섹터에서 텍스트·이미지 단계를 넘어 실제 '몸을 가진 AI'의 데이터 레이어를 선점하려는 프로젝트로, 포인트 작업 및 초기 생태계 참여 가치가 높은 Axis robotics
반드시 성공할 것.
6
9
154
Bsuel ☂️ (ARX MODE) retweeted
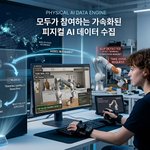
[Axis Robotics (@axisrobotics) 총정리: 모두가 함께 만드는 Physical AI 데이터 엔진]
하드웨어와 컴퓨팅 파워는 준비되었지만, 로봇 AI는 '데이터 기아'에 시달리고 있습니다. 연구실 중심의 오프라인 수집은 비싸고 느립니다. Axis Robotics는 고정밀 시뮬레이션과 1인칭 실생활 데이터를 결합해, 데이터가 모일수록 스스로 성능을 불려 나가는 Compounding Data Engine을 완성했습니다.
1. 3단계 핵심 메커니즘 (How It Works)
유저는 브라우저 하나만으로 로봇 학습 라이프사이클 전체에 기여할 수 있습니다.
Pre-training (기초 학습): 웹 시뮬레이션 속 로봇 팔을 원격 조작해 컵 줍기, 물건 정돈 등 기본적인 동작 궤적(Trajectory) 데이터를 생성합니다.
Post-training (피드백 보정): AI가 직접 미션을 수행하는 과정을 감시하다가, 버벅이거나 실수하는 순간 즉시 개입(Take over)해 바로잡아 줍니다. AI의 실수를 보정하는 이 데이터가 로봇 학습에서 가장 가치 높은 고품질 데이터가 됩니다.
IsaacSim 증폭 및 Base 온체인 기록: 생성된 데이터는 NVIDIA IsaacSim 기반 백엔드에서 수천 개의 실사형 샘플로 증폭되며, 데이터 소유권과 출처는 Base L2 체인 상에 기록됩니다.
2. 시스템을 뒷받침하는 3가지 축과 제품군
3가지 핵심 주춧돌 (Cornerstones)
Universal Task Generation Engine: 로봇이 배워야 할 기초 행동 수천 가지와 변수 시나리오를 자동 생성
Distributed Global Workforce: 24시간 실시간으로 참여하는 글로벌 탈중앙화 인력망
Unified Processing Pipeline: 날것의 데이터를 최상급 '골든 데이터셋'으로 변환하는 단일 가공 파이프라인
3가지 핵심 제품군 (Products)
Web (시뮬레이션 플랫폼): 별도 설치 없이 브라우저로 접속해 시간당 10,000개 이상의 정교한 궤적 데이터 수집
Mobile (1인칭 실생활 데이터): 스마트폰으로 인간의 1인칭 공간 동작을 수집해 로봇 동작으로 변환 (월 10,000시간 이상 데이터 목표)
Infrastructure (데이터-투-모델 파이프라인): 수집된 데이터를 파운데이션 모델 학습용 포맷으로 가공·평가하는 중앙 허브
3. 지표로 증명하는 성장세 (Key Numbers)
글로벌 기여 유저: 94,000명 이상
수집된 궤적 데이터: 210만 개 이상
Base 온체인 기록: 210만 건 이상
퍼블리싱된 미션(Task): 1,600개 이상
4. 백그라운드 & 팀 (The Team)
UC 버클리(UC Berkeley), 카네기 멜론(CMU), UCLA, NTU 출신의 최정상급 AI·로봇공학 연구진과 3,000만 명 이상의 유저 스케일업을 경험한 연쇄 창업가진이 합심해 만들고 있습니다.
데이터가 일회성 비용으로 사라지는 것이 아니라, 기여가 쌓일수록 스스로 지능을 가속하는 구조. DePIN과 Physical AI의 접점에서 Axis가 주목받는 이유입니다.
워우 제가 알기로는 어제까지만 해도 참가자가 1000명 정도였는데 오늘 보니 5500명으로 늘었네요 !! 남은 기간 동안 열심히 해봐야겠습니다 Physical AI 분야에서 Axisrobotics 가 두드러지는 프로젝트로 성장하기를 바라봅니다!

[피지컬 AI의 거대한 벽: '데이터 병목 (The Data Bottleneck)' with @axisrobotics
Physical AI가 대중화되지 못하는 진짜 이유는 AI 모델이나 하드웨어 성능 부족이 아니라, 데이터가 압도적으로 부족하다는 사실에 있습니다.
1. Physical AI에는 '인터넷'이 없다
LLM(대형 언어 모델)은 지난 수십 년간 인터넷에 쌓인 수조 개의 텍스트 토큰을 먹고 자랐습니다. 거대한 데이터의 바다가 있었기에, 거대 컴퓨팅 파워와 모델 스케일업만으로 GPT 시대를 열 수 있었죠.
반면, Physical AI는 참고할 '인터넷'이 없습니다. 실물 세계의 로봇 조작 데이터는 LLM 학습 데이터의 100만분의 1 수준에도 못 미칩니다. 롱테일 문제가 아니라, 기초 데이터 자체가 아예 메말라 있는 상태입니다.
2. GPT-1의 순간까지 얼마나 남았을까?
언어 모델이 거쳐온 궤적을 로봇 공학에 대입해 보면 그 격차가 명확히 보입니다.
GPT-1: 단방향 언어 모델의 가능성 증명
GPT-2 (약 100억 토큰 / 50만 시간): 최초의 창발적 능력(Emergence) 발현
GPT-3 (약 3,000억 토큰 / 1,500만 시간): ChatGPT 시대를 연 대규모 데이터의 힘
로봇 공학은 아직 GPT-1의 순간조차 오지 않았습니다.
3. 데이터가 계속 부족한 4가지 구조적 이유
컴퓨팅 파워, 하드웨어, 알고리즘은 이미 준비되었습니다. 문제는 데이터 공급을 막고 있는 4가지 비효율입니다.
1. 알고리즘의 영양실조: 폭발적인 성능 비약(GPT-1 moment)을 일으켜줄 대규모 데이터의 부재.
2. 물리적 수집의 한계: 오프라인 연구실에서 사람 1명이 로봇 1대를 1:1로 붙잡고 모으는 방식으로는 절대 foundation-model 스케일을 채울 수 없음.
3. 다양성 확보 실패: 물체, 장소, 시점의 다양성을 사람이 일일이 만드는 데는 한계가 존재. (시뮬레이션과 1인칭 데이터 수집이 필수인 이유)
4. 자신의 실수를 보지 못함: 기존 방식은 '전문가의 완벽한 시연'만 학습하므로, 로봇이 스스로 실수했을 때 극복하는 보정 데이터(On-policy Corrections)를 얻지 못함.
결국 해답은 더 뛰어난 모델을 만드는 것이 아닙니다.
시뮬레이션을 통해 다양성을 무한히 생성하고, 물리적 하드웨어 제약 없이 데이터를 수집하며, 로봇의 실수를 다음 데이터 수집의 기회로 바꾸는 완전히 새로운 데이터 생산 방식만이 이 병목을 뚫을 수 있습니다.
그리고 이 구조적 한계를 정확히 조준해서 만들어진 해결책이 바로 Axis Robotics의 Compounding Data Engine입니다.

[N1 & @N1Chain N1 Exchange: 트레이딩에 특화된 Layer 1 블록체인]
N1은 온체인 트레이딩의 자본 효율성을 극대화하기 위해 처음부터 트레이딩 전용으로 설계된 Layer 1 블록체인입니다.
1. 핵심 개념 및 차별점
트레이딩 특화 L1 네트워크: 일반적인 스마트 컨트랙트 레이어 위에서 앱(DApp)으로 동작하는 기존 DEX와 달리, N1은 오더북(Orderbook), RFQ(견적 요청), 마진 시스템(Margin
System) 등 핵심 금융 모듈을 네트워크 레이어 자체에 직접 내장(Embed)해 밸리데이터가 이를 함께 보증합니다.
Capital Efficiency (자본 효율성): N1 네트워크 전체가 지향하는 유일한 북극성(North Star)은 트레이더를 위한 최상의 '자본 효율성'입니다.
2. N1 Exchange (온체인 퍼프 DEX)
N1 L1 인프라 위에서 구동되는 대표적인 온체인 무기한 선물(Perpetual Futures) 거래소입니다.
Majors & Unique Markets: 비트코인, 이더리움 같은 메이저 자산은 물론, 다른 거래소에서는 접할 수 없는 독창적인 시장을 지원합니다.
세계 최초 TCGX 지원: 트레이딩 카드 게임 시장을 인덱스화한 TCGX(First Trading-Card Index Market)를 시작으로, 신규 틈새 자산군에 대한 온체인 유동성을 공급합니다.
기존 온체인 Perp DEX들의 레이턴시나 파편화된 자본 효율성 문제를 네트워크 차원에서 직접 해결하려는 접근입니다.
특히 메이저 코인 외에도 TCGX 같은 독특한 RWA/커스텀 인덱스 시장을 파이프라인으로 뚫어주는 점이 트레이더들에게 꽤 신선한 흥미 요소네요.
[@N1chain 의 Prime Account 구조에 대해 알아보자 ]
보통 DEX 여러 개 쓰다 보면 증거금 파편화돼서 롱/숏 델타 뉴트럴 잡을 때 자금 효율 나빠지는 문제 다들 겪어봤을 거임.
N1이 이걸 어떻게 풀었는지 정리해봄.
핵심은 Prime Account가 N1 계정이랑 외부 거래소(Lighter, Hyperliquid 등) 계정을 하나로 묶어주는 거임.
예를 들어 N1에서 롱 잡고 외부 거래소에서 숏을 치면, Prime이 "어 이거 상쇄(Offset) 포지션이네?" 하고 알아채서 전체 리스크를 대폭 낮게 잡아줌. 각각 증거금 100%씩 쌩으로 묶이는 걸 막아주는 방식.
제일 괜찮은 건 자금을 N1으로 일일이 끌어올 필요 없이 담보는 원래 거래소에 그대로 둔 채로 증거금 인정을 받는다는 점.
그렇다고 주문을 외부 거래소로 라우팅하는 건 아니고, N1 자체 오더북/RFQ 시장은 독립적으로 돌리면서 유동성만 깔끔하게 보강함.
LP나 헤지 트레이더 입장에선 자본 효율성 끌어올리기 딱 좋은 구조인 듯.
나는 N1 초창기 때 사용해봤는데, 현재 페어 수도 많아지고 유동성도 풍부해져서 계속 발전해나가는 모습이 보기 좋음 ㅎ

[Axis Robotics (@axisrobotics) 총정리: 모두가 함께 만드는 Physical AI 데이터 엔진]
하드웨어와 컴퓨팅 파워는 준비되었지만, 로봇 AI는 '데이터 기아'에 시달리고 있습니다. 연구실 중심의 오프라인 수집은 비싸고 느립니다. Axis Robotics는 고정밀 시뮬레이션과 1인칭 실생활 데이터를 결합해, 데이터가 모일수록 스스로 성능을 불려 나가는 Compounding Data Engine을 완성했습니다.
1. 3단계 핵심 메커니즘 (How It Works)
유저는 브라우저 하나만으로 로봇 학습 라이프사이클 전체에 기여할 수 있습니다.
Pre-training (기초 학습): 웹 시뮬레이션 속 로봇 팔을 원격 조작해 컵 줍기, 물건 정돈 등 기본적인 동작 궤적(Trajectory) 데이터를 생성합니다.
Post-training (피드백 보정): AI가 직접 미션을 수행하는 과정을 감시하다가, 버벅이거나 실수하는 순간 즉시 개입(Take over)해 바로잡아 줍니다. AI의 실수를 보정하는 이 데이터가 로봇 학습에서 가장 가치 높은 고품질 데이터가 됩니다.
IsaacSim 증폭 및 Base 온체인 기록: 생성된 데이터는 NVIDIA IsaacSim 기반 백엔드에서 수천 개의 실사형 샘플로 증폭되며, 데이터 소유권과 출처는 Base L2 체인 상에 기록됩니다.
2. 시스템을 뒷받침하는 3가지 축과 제품군
3가지 핵심 주춧돌 (Cornerstones)
Universal Task Generation Engine: 로봇이 배워야 할 기초 행동 수천 가지와 변수 시나리오를 자동 생성
Distributed Global Workforce: 24시간 실시간으로 참여하는 글로벌 탈중앙화 인력망
Unified Processing Pipeline: 날것의 데이터를 최상급 '골든 데이터셋'으로 변환하는 단일 가공 파이프라인
3가지 핵심 제품군 (Products)
Web (시뮬레이션 플랫폼): 별도 설치 없이 브라우저로 접속해 시간당 10,000개 이상의 정교한 궤적 데이터 수집
Mobile (1인칭 실생활 데이터): 스마트폰으로 인간의 1인칭 공간 동작을 수집해 로봇 동작으로 변환 (월 10,000시간 이상 데이터 목표)
Infrastructure (데이터-투-모델 파이프라인): 수집된 데이터를 파운데이션 모델 학습용 포맷으로 가공·평가하는 중앙 허브
3. 지표로 증명하는 성장세 (Key Numbers)
글로벌 기여 유저: 94,000명 이상
수집된 궤적 데이터: 210만 개 이상
Base 온체인 기록: 210만 건 이상
퍼블리싱된 미션(Task): 1,600개 이상
4. 백그라운드 & 팀 (The Team)
UC 버클리(UC Berkeley), 카네기 멜론(CMU), UCLA, NTU 출신의 최정상급 AI·로봇공학 연구진과 3,000만 명 이상의 유저 스케일업을 경험한 연쇄 창업가진이 합심해 만들고 있습니다.
데이터가 일회성 비용으로 사라지는 것이 아니라, 기여가 쌓일수록 스스로 지능을 가속하는 구조. DePIN과 Physical AI의 접점에서 Axis가 주목받는 이유입니다.
워우 제가 알기로는 어제까지만 해도 참가자가 1000명 정도였는데 오늘 보니 5500명으로 늘었네요 !! 남은 기간 동안 열심히 해봐야겠습니다 Physical AI 분야에서 Axisrobotics 가 두드러지는 프로젝트로 성장하기를 바라봅니다!
[피지컬 AI의 거대한 벽: '데이터 병목 (The Data Bottleneck)' with @axisrobotics
Physical AI가 대중화되지 못하는 진짜 이유는 AI 모델이나 하드웨어 성능 부족이 아니라, 데이터가 압도적으로 부족하다는 사실에 있습니다.
1. Physical AI에는 '인터넷'이 없다
LLM(대형 언어 모델)은 지난 수십 년간 인터넷에 쌓인 수조 개의 텍스트 토큰을 먹고 자랐습니다. 거대한 데이터의 바다가 있었기에, 거대 컴퓨팅 파워와 모델 스케일업만으로 GPT 시대를 열 수 있었죠.
반면, Physical AI는 참고할 '인터넷'이 없습니다. 실물 세계의 로봇 조작 데이터는 LLM 학습 데이터의 100만분의 1 수준에도 못 미칩니다. 롱테일 문제가 아니라, 기초 데이터 자체가 아예 메말라 있는 상태입니다.
2. GPT-1의 순간까지 얼마나 남았을까?
언어 모델이 거쳐온 궤적을 로봇 공학에 대입해 보면 그 격차가 명확히 보입니다.
GPT-1: 단방향 언어 모델의 가능성 증명
GPT-2 (약 100억 토큰 / 50만 시간): 최초의 창발적 능력(Emergence) 발현
GPT-3 (약 3,000억 토큰 / 1,500만 시간): ChatGPT 시대를 연 대규모 데이터의 힘
로봇 공학은 아직 GPT-1의 순간조차 오지 않았습니다.
3. 데이터가 계속 부족한 4가지 구조적 이유
컴퓨팅 파워, 하드웨어, 알고리즘은 이미 준비되었습니다. 문제는 데이터 공급을 막고 있는 4가지 비효율입니다.
1. 알고리즘의 영양실조: 폭발적인 성능 비약(GPT-1 moment)을 일으켜줄 대규모 데이터의 부재.
2. 물리적 수집의 한계: 오프라인 연구실에서 사람 1명이 로봇 1대를 1:1로 붙잡고 모으는 방식으로는 절대 foundation-model 스케일을 채울 수 없음.
3. 다양성 확보 실패: 물체, 장소, 시점의 다양성을 사람이 일일이 만드는 데는 한계가 존재. (시뮬레이션과 1인칭 데이터 수집이 필수인 이유)
4. 자신의 실수를 보지 못함: 기존 방식은 '전문가의 완벽한 시연'만 학습하므로, 로봇이 스스로 실수했을 때 극복하는 보정 데이터(On-policy Corrections)를 얻지 못함.
결국 해답은 더 뛰어난 모델을 만드는 것이 아닙니다.
시뮬레이션을 통해 다양성을 무한히 생성하고, 물리적 하드웨어 제약 없이 데이터를 수집하며, 로봇의 실수를 다음 데이터 수집의 기회로 바꾸는 완전히 새로운 데이터 생산 방식만이 이 병목을 뚫을 수 있습니다.
그리고 이 구조적 한계를 정확히 조준해서 만들어진 해결책이 바로 Axis Robotics의 Compounding Data Engine입니다.
Bsuel ☂️ (ARX MODE) retweeted
[피지컬 AI의 거대한 벽: '데이터 병목 (The Data Bottleneck)' with @axisrobotics
Physical AI가 대중화되지 못하는 진짜 이유는 AI 모델이나 하드웨어 성능 부족이 아니라, 데이터가 압도적으로 부족하다는 사실에 있습니다.
1. Physical AI에는 '인터넷'이 없다
LLM(대형 언어 모델)은 지난 수십 년간 인터넷에 쌓인 수조 개의 텍스트 토큰을 먹고 자랐습니다. 거대한 데이터의 바다가 있었기에, 거대 컴퓨팅 파워와 모델 스케일업만으로 GPT 시대를 열 수 있었죠.
반면, Physical AI는 참고할 '인터넷'이 없습니다. 실물 세계의 로봇 조작 데이터는 LLM 학습 데이터의 100만분의 1 수준에도 못 미칩니다. 롱테일 문제가 아니라, 기초 데이터 자체가 아예 메말라 있는 상태입니다.
2. GPT-1의 순간까지 얼마나 남았을까?
언어 모델이 거쳐온 궤적을 로봇 공학에 대입해 보면 그 격차가 명확히 보입니다.
GPT-1: 단방향 언어 모델의 가능성 증명
GPT-2 (약 100억 토큰 / 50만 시간): 최초의 창발적 능력(Emergence) 발현
GPT-3 (약 3,000억 토큰 / 1,500만 시간): ChatGPT 시대를 연 대규모 데이터의 힘
로봇 공학은 아직 GPT-1의 순간조차 오지 않았습니다.
3. 데이터가 계속 부족한 4가지 구조적 이유
컴퓨팅 파워, 하드웨어, 알고리즘은 이미 준비되었습니다. 문제는 데이터 공급을 막고 있는 4가지 비효율입니다.
1. 알고리즘의 영양실조: 폭발적인 성능 비약(GPT-1 moment)을 일으켜줄 대규모 데이터의 부재.
2. 물리적 수집의 한계: 오프라인 연구실에서 사람 1명이 로봇 1대를 1:1로 붙잡고 모으는 방식으로는 절대 foundation-model 스케일을 채울 수 없음.
3. 다양성 확보 실패: 물체, 장소, 시점의 다양성을 사람이 일일이 만드는 데는 한계가 존재. (시뮬레이션과 1인칭 데이터 수집이 필수인 이유)
4. 자신의 실수를 보지 못함: 기존 방식은 '전문가의 완벽한 시연'만 학습하므로, 로봇이 스스로 실수했을 때 극복하는 보정 데이터(On-policy Corrections)를 얻지 못함.
결국 해답은 더 뛰어난 모델을 만드는 것이 아닙니다.
시뮬레이션을 통해 다양성을 무한히 생성하고, 물리적 하드웨어 제약 없이 데이터를 수집하며, 로봇의 실수를 다음 데이터 수집의 기회로 바꾸는 완전히 새로운 데이터 생산 방식만이 이 병목을 뚫을 수 있습니다.
그리고 이 구조적 한계를 정확히 조준해서 만들어진 해결책이 바로 Axis Robotics의 Compounding Data Engine입니다.
Bsuel ☂️ (ARX MODE) retweeted
로봇 지능(Physical AI) 학습 데이터 엔진, Axis Robotics (@axisrobotics)
언어모델(LLM)과 달리 피지컬 AI(로봇)는 웹상의 텍스트를 긁어오는 것만으로는 학습시킬 수 없습니다.
물체를 집고, 옮기고, 조작하는 실제 물리적 경험 궤적(Trajectory) 데이터가 절대적으로 부족하기 때문입니다.
Axis Robotics는 웹 브라우저 기반의 시뮬레이션 환경을 통해 전 세계 유저가 로봇 조작 데이터를 크라우드소싱 방식으로 생성하고 제공할 수 있도록 돕는 Physical AI 데이터 인프라 프로토콜입니다.
브라우저 기반 데이터 수집 (Axis Hub): 유저가 웹상에서 로봇 팔 조작 미션을 수행하면, 시뮬레이션 내의 물리적 궤적 데이터가 실시간으로 수집·가공됩니다.
Base 온체인 검증 및 보상: 수집된 데이터의 품질과 소유권은 Base L2 체인 상에 서명(Sign)되어 기록되며, 기여도에 따라 Axis Points를 적립받습니다.
Hack VC 리드 하에 Nomad Capital, 10K Ventures 등으로부터 1,200만 달러 규모의 시드 투자를 유치하며 DePIN 및 Physical AI 분야의 핵심 데이터 레일로 주목받고 있습니다.
AI x Data 및 DePIN 섹터에서 텍스트·이미지 단계를 넘어 실제 '몸을 가진 AI'의 데이터 레이어를 선점하려는 프로젝트로, 포인트 작업 및 초기 생태계 참여 가치가 높은 Axis robotics
반드시 성공할 것.
옛날에 무료 딸깍이라고 해서 @axisrobotics 에서 만든 로봇팔로 물건 옮기는 걸 했던 적이 있는데, 야핑을 하고 있었군요.
Axis Robotics (Physical AI 데이터 엔진)
로보틱스란 말 그대로
Physical AI 및 로봇 공학을 위한 시뮬레이션 기반 데이터 수집 인프라 프로젝트이라고 하는데, 로봇 학습에 필요한 데이터 부족 문제를 해결하는 데 집중하는 것이 사명이라고 합니다.
기존의 로봇 학습은 비싼 실물 로봇과 연구실 환경이 필요하지만, Axis Robotics는 브라우저 기반 시뮬레이터를 통해 사용자들이 직접 로봇 조작 과제를 수행하게 하고 이를 학습 데이터로 변환한다고 하는데요,
제가 Axis Robotics에서 제공하는 로봇팔로 물건 옮겼던 게 Axis Robotics에 데이터로 저장이 되는 구조인 것 같습니다.
또한 15개의 뱃지를 모을 수가 있는데, hub.axisrobotics.ai/login?in… 여기 드가셔서 X 연결하시면 뱃지 하나 준다고 합니다.
다른 뱃지들은 제가 예전에 해 본 기억상 따기 어려운 걸로 아는데 주말에 한 번 도전해봐야겠어요.
봉봉 형님 덕분에 야핑 있는 거 알았으니 에포크 2, 3 꾸준히 참여해보려고 합니다.
다들 화이팅!!
[피지컬 AI의 거대한 벽: '데이터 병목 (The Data Bottleneck)' with @axisrobotics
Physical AI가 대중화되지 못하는 진짜 이유는 AI 모델이나 하드웨어 성능 부족이 아니라, 데이터가 압도적으로 부족하다는 사실에 있습니다.
1. Physical AI에는 '인터넷'이 없다
LLM(대형 언어 모델)은 지난 수십 년간 인터넷에 쌓인 수조 개의 텍스트 토큰을 먹고 자랐습니다. 거대한 데이터의 바다가 있었기에, 거대 컴퓨팅 파워와 모델 스케일업만으로 GPT 시대를 열 수 있었죠.
반면, Physical AI는 참고할 '인터넷'이 없습니다. 실물 세계의 로봇 조작 데이터는 LLM 학습 데이터의 100만분의 1 수준에도 못 미칩니다. 롱테일 문제가 아니라, 기초 데이터 자체가 아예 메말라 있는 상태입니다.
2. GPT-1의 순간까지 얼마나 남았을까?
언어 모델이 거쳐온 궤적을 로봇 공학에 대입해 보면 그 격차가 명확히 보입니다.
GPT-1: 단방향 언어 모델의 가능성 증명
GPT-2 (약 100억 토큰 / 50만 시간): 최초의 창발적 능력(Emergence) 발현
GPT-3 (약 3,000억 토큰 / 1,500만 시간): ChatGPT 시대를 연 대규모 데이터의 힘
로봇 공학은 아직 GPT-1의 순간조차 오지 않았습니다.
3. 데이터가 계속 부족한 4가지 구조적 이유
컴퓨팅 파워, 하드웨어, 알고리즘은 이미 준비되었습니다. 문제는 데이터 공급을 막고 있는 4가지 비효율입니다.
1. 알고리즘의 영양실조: 폭발적인 성능 비약(GPT-1 moment)을 일으켜줄 대규모 데이터의 부재.
2. 물리적 수집의 한계: 오프라인 연구실에서 사람 1명이 로봇 1대를 1:1로 붙잡고 모으는 방식으로는 절대 foundation-model 스케일을 채울 수 없음.
3. 다양성 확보 실패: 물체, 장소, 시점의 다양성을 사람이 일일이 만드는 데는 한계가 존재. (시뮬레이션과 1인칭 데이터 수집이 필수인 이유)
4. 자신의 실수를 보지 못함: 기존 방식은 '전문가의 완벽한 시연'만 학습하므로, 로봇이 스스로 실수했을 때 극복하는 보정 데이터(On-policy Corrections)를 얻지 못함.
결국 해답은 더 뛰어난 모델을 만드는 것이 아닙니다.
시뮬레이션을 통해 다양성을 무한히 생성하고, 물리적 하드웨어 제약 없이 데이터를 수집하며, 로봇의 실수를 다음 데이터 수집의 기회로 바꾸는 완전히 새로운 데이터 생산 방식만이 이 병목을 뚫을 수 있습니다.
그리고 이 구조적 한계를 정확히 조준해서 만들어진 해결책이 바로 Axis Robotics의 Compounding Data Engine입니다.
Bsuel ☂️ (ARX MODE) retweeted
옛날에 무료 딸깍이라고 해서 @axisrobotics 에서 만든 로봇팔로 물건 옮기는 걸 했던 적이 있는데, 야핑을 하고 있었군요.
Axis Robotics (Physical AI 데이터 엔진)
로보틱스란 말 그대로
Physical AI 및 로봇 공학을 위한 시뮬레이션 기반 데이터 수집 인프라 프로젝트이라고 하는데, 로봇 학습에 필요한 데이터 부족 문제를 해결하는 데 집중하는 것이 사명이라고 합니다.
기존의 로봇 학습은 비싼 실물 로봇과 연구실 환경이 필요하지만, Axis Robotics는 브라우저 기반 시뮬레이터를 통해 사용자들이 직접 로봇 조작 과제를 수행하게 하고 이를 학습 데이터로 변환한다고 하는데요,
제가 Axis Robotics에서 제공하는 로봇팔로 물건 옮겼던 게 Axis Robotics에 데이터로 저장이 되는 구조인 것 같습니다.
또한 15개의 뱃지를 모을 수가 있는데, hub.axisrobotics.ai/login?in… 여기 드가셔서 X 연결하시면 뱃지 하나 준다고 합니다.
다른 뱃지들은 제가 예전에 해 본 기억상 따기 어려운 걸로 아는데 주말에 한 번 도전해봐야겠어요.
봉봉 형님 덕분에 야핑 있는 거 알았으니 에포크 2, 3 꾸준히 참여해보려고 합니다.
다들 화이팅!!

쌀먹 꿀통 냄새만 맡는 김봉봉이 지금 꼭 해야할 야핑 하나 가져왔습니다.
개인적으로 지금 개편된 야핑에는 맛도리가 보이지 않아서 저는 하지 않고 있었는데, 벼락치기로 꿀 좀 빨아볼만한 프로젝트를 하나 찾았음.
그건 바로 HACK VC 리드로 13M 투자를 받은 피지컬AI 인프라 프로젝트 @axisrobotics
거두절미 하고 일단 해야하는 이유.
1. 한국 커뮤니티 부스팅 시작
- 이는 TGE 초식전 가장 객관적으로 확인 가능한 시그널
=> 대부분 GTM 전 커뮤니티 부스팅이 시작되므로 야핑을 시작한다면 가성비 좋게 토큰 할당이 가능할 것
2. 현재 나와있는 야핑 중 가장 맛있는 토큰 할당
- 투자내용 합산 대충 봉봉 예상 보수적 초기 벨류에이션 약 100M
- 총 토큰 공급량 1B 야핑 물량은 TGE시 100% 지급.
- 1~100위: 0.10% (인당 평균 $1,000 예상)
- 101~500위: 0.10% (인당 평균 $250 예상)
=> 못해도 인당 보수적으로 평균 $400 예상.
=> 토크노믹스에 따라 다르겠지만 세일물량이 1%에 TGE에 10%만 풀리는 것으로 보아 IMC를 작게 설정해서 런칭할 의도가 보이고, 이는 초기 펌핑이 있을것으로 예상됨.
=> 200M 이상만 가줘도 평균 $1,000 까지도 바라볼수 있을듯.
3. 다른 프로젝트 대비 괜찮은 내러티브
- AI의 가속화 이후 피지컬 AI(로보틱스)에 대한 내러티브가 돌고 있는 중
- 탈중앙화 인프라가 필요한 분야다 보니, 일반적인 프로젝트 대비 높은 어텐션과 벨류에이션이 측정될 수 있음
- 유틸리티 프로젝트가 최근 @base 에서 좋은 퍼포먼스를 보여주는 만큼 그 수혜를 이어 받을 확률이 높음.
=> AI의 가속화가 진행됨에 따라 돈과 관심이 몰릴 수 있는 섹터이기에, 토큰도 맛있을 확률이 높음
4. 하는 방법
(1) s.kaito.ai/eaeqdFd (봉퍼럴) 를 눌러서 X 계정 연결, Kaito studio의 Axis 이벤트에서 Apply를 눌러 개인 숏링크 수령
(2) X에 Axis 관련 글 작성. 프로젝트 설명, 태스크 후기, 데이터 엔진 구조, 조작 팁 처럼 내용이 있는 글이 단순 언급보다 유리
(3) Kaito Studio에 해당 포스트 제출, 에포크당 최대 10개 (즉 10개 글 작성해서, 상위 6개의 글만 인정받으면 됨)
(4) 숏링크로 사람 초대하고 그 사람이 실제 로봇태스크를 완료/서명하게 해야함. 클릭만으로는 배수가 오르지 않음.
(5) 별도 트랙으로 hub.axisrobotics.ai/login?in… (봉퍼럴) 에서 로봇팔 미션을 완료하면 axis Points가 쌓이는데, 이건 야핑 할당과 다른 별도의 Community Contributor 리워드 가 있을 예정.
(6) 상기 트랙은 자리 제한이있고, 한국 시간으로 21:00 마다 초기화되니 야핑 진행하면서 반드시 해두기
=> Axis 태스크 하는 방법은 별도 게시글로 가이드 남겨두겠습니다. 야핑 진행하면서 반드시 같이하세요. 토큰 할당 받기에 정말 좋아보임.
쌀먹냄새는 기가막히게 맡는 제가 갑자기 야핑을 시작하는데에는 많은 이유가 있겠지요? 칩 떨어지신 분들은 지금 얼른 참여해서 토큰할당 좀 맛있게 꾸려보시죠.

[@N1chain 의 Prime Account 구조에 대해 알아보자 ]
보통 DEX 여러 개 쓰다 보면 증거금 파편화돼서 롱/숏 델타 뉴트럴 잡을 때 자금 효율 나빠지는 문제 다들 겪어봤을 거임.
N1이 이걸 어떻게 풀었는지 정리해봄.
핵심은 Prime Account가 N1 계정이랑 외부 거래소(Lighter, Hyperliquid 등) 계정을 하나로 묶어주는 거임.
예를 들어 N1에서 롱 잡고 외부 거래소에서 숏을 치면, Prime이 "어 이거 상쇄(Offset) 포지션이네?" 하고 알아채서 전체 리스크를 대폭 낮게 잡아줌. 각각 증거금 100%씩 쌩으로 묶이는 걸 막아주는 방식.
제일 괜찮은 건 자금을 N1으로 일일이 끌어올 필요 없이 담보는 원래 거래소에 그대로 둔 채로 증거금 인정을 받는다는 점.
그렇다고 주문을 외부 거래소로 라우팅하는 건 아니고, N1 자체 오더북/RFQ 시장은 독립적으로 돌리면서 유동성만 깔끔하게 보강함.
LP나 헤지 트레이더 입장에선 자본 효율성 끌어올리기 딱 좋은 구조인 듯.
나는 N1 초창기 때 사용해봤는데, 현재 페어 수도 많아지고 유동성도 풍부해져서 계속 발전해나가는 모습이 보기 좋음 ㅎ


또한 오늘까지 @axisrobotics 한국 커뮤니티에 참가하고 구글폼 작성하면 깜짝 선물을 준다고 하네요
Axis Robotics는 사용자가 웹 시뮬레이터에서 로봇의 팔이나 손을 조작해 미션을 완료하면 궤적 데이터가 생성되는데,
수집된 궤적은 정제 과정을 거쳐 NVIDIA Isaac Sim 등 물리 시뮬레이터에서 검증되어 AI 모델 학습 데이터셋으로 재구성된답니다.
또한 데이터 제공자 및 조작자는 네트워크 기여도에 따라 온체인(@base 레이어 2) 기반의 포인트/토큰 보상을 받습니다.
Hack VC 등이 주도하여 1,200만 달러 규모의 시드 투자 라운드를 유치했으며, 자체 AXIS 토큰 커뮤니티 세일을 진행했다고 하는디 열시미 해봐야지!!

옛날에 무료 딸깍이라고 해서 @axisrobotics 에서 만든 로봇팔로 물건 옮기는 걸 했던 적이 있는데, 야핑을 하고 있었군요.
Axis Robotics (Physical AI 데이터 엔진)
로보틱스란 말 그대로
Physical AI 및 로봇 공학을 위한 시뮬레이션 기반 데이터 수집 인프라 프로젝트이라고 하는데, 로봇 학습에 필요한 데이터 부족 문제를 해결하는 데 집중하는 것이 사명이라고 합니다.
기존의 로봇 학습은 비싼 실물 로봇과 연구실 환경이 필요하지만, Axis Robotics는 브라우저 기반 시뮬레이터를 통해 사용자들이 직접 로봇 조작 과제를 수행하게 하고 이를 학습 데이터로 변환한다고 하는데요,
제가 Axis Robotics에서 제공하는 로봇팔로 물건 옮겼던 게 Axis Robotics에 데이터로 저장이 되는 구조인 것 같습니다.
또한 15개의 뱃지를 모을 수가 있는데, hub.axisrobotics.ai/login?in… 여기 드가셔서 X 연결하시면 뱃지 하나 준다고 합니다.
다른 뱃지들은 제가 예전에 해 본 기억상 따기 어려운 걸로 아는데 주말에 한 번 도전해봐야겠어요.
봉봉 형님 덕분에 야핑 있는 거 알았으니 에포크 2, 3 꾸준히 참여해보려고 합니다.
다들 화이팅!!
1
7
176
옛날에 무료 딸깍이라고 해서 @axisrobotics 에서 만든 로봇팔로 물건 옮기는 걸 했던 적이 있는데, 야핑을 하고 있었군요.
Axis Robotics (Physical AI 데이터 엔진)
로보틱스란 말 그대로
Physical AI 및 로봇 공학을 위한 시뮬레이션 기반 데이터 수집 인프라 프로젝트이라고 하는데, 로봇 학습에 필요한 데이터 부족 문제를 해결하는 데 집중하는 것이 사명이라고 합니다.
기존의 로봇 학습은 비싼 실물 로봇과 연구실 환경이 필요하지만, Axis Robotics는 브라우저 기반 시뮬레이터를 통해 사용자들이 직접 로봇 조작 과제를 수행하게 하고 이를 학습 데이터로 변환한다고 하는데요,
제가 Axis Robotics에서 제공하는 로봇팔로 물건 옮겼던 게 Axis Robotics에 데이터로 저장이 되는 구조인 것 같습니다.
또한 15개의 뱃지를 모을 수가 있는데, hub.axisrobotics.ai/login?in… 여기 드가셔서 X 연결하시면 뱃지 하나 준다고 합니다.
다른 뱃지들은 제가 예전에 해 본 기억상 따기 어려운 걸로 아는데 주말에 한 번 도전해봐야겠어요.
봉봉 형님 덕분에 야핑 있는 거 알았으니 에포크 2, 3 꾸준히 참여해보려고 합니다.
다들 화이팅!!
쌀먹 꿀통 냄새만 맡는 김봉봉이 지금 꼭 해야할 야핑 하나 가져왔습니다.
개인적으로 지금 개편된 야핑에는 맛도리가 보이지 않아서 저는 하지 않고 있었는데, 벼락치기로 꿀 좀 빨아볼만한 프로젝트를 하나 찾았음.
그건 바로 HACK VC 리드로 13M 투자를 받은 피지컬AI 인프라 프로젝트 @axisrobotics
거두절미 하고 일단 해야하는 이유.
1. 한국 커뮤니티 부스팅 시작
- 이는 TGE 초식전 가장 객관적으로 확인 가능한 시그널
=> 대부분 GTM 전 커뮤니티 부스팅이 시작되므로 야핑을 시작한다면 가성비 좋게 토큰 할당이 가능할 것
2. 현재 나와있는 야핑 중 가장 맛있는 토큰 할당
- 투자내용 합산 대충 봉봉 예상 보수적 초기 벨류에이션 약 100M
- 총 토큰 공급량 1B 야핑 물량은 TGE시 100% 지급.
- 1~100위: 0.10% (인당 평균 $1,000 예상)
- 101~500위: 0.10% (인당 평균 $250 예상)
=> 못해도 인당 보수적으로 평균 $400 예상.
=> 토크노믹스에 따라 다르겠지만 세일물량이 1%에 TGE에 10%만 풀리는 것으로 보아 IMC를 작게 설정해서 런칭할 의도가 보이고, 이는 초기 펌핑이 있을것으로 예상됨.
=> 200M 이상만 가줘도 평균 $1,000 까지도 바라볼수 있을듯.
3. 다른 프로젝트 대비 괜찮은 내러티브
- AI의 가속화 이후 피지컬 AI(로보틱스)에 대한 내러티브가 돌고 있는 중
- 탈중앙화 인프라가 필요한 분야다 보니, 일반적인 프로젝트 대비 높은 어텐션과 벨류에이션이 측정될 수 있음
- 유틸리티 프로젝트가 최근 @base 에서 좋은 퍼포먼스를 보여주는 만큼 그 수혜를 이어 받을 확률이 높음.
=> AI의 가속화가 진행됨에 따라 돈과 관심이 몰릴 수 있는 섹터이기에, 토큰도 맛있을 확률이 높음
4. 하는 방법
(1) s.kaito.ai/eaeqdFd (봉퍼럴) 를 눌러서 X 계정 연결, Kaito studio의 Axis 이벤트에서 Apply를 눌러 개인 숏링크 수령
(2) X에 Axis 관련 글 작성. 프로젝트 설명, 태스크 후기, 데이터 엔진 구조, 조작 팁 처럼 내용이 있는 글이 단순 언급보다 유리
(3) Kaito Studio에 해당 포스트 제출, 에포크당 최대 10개 (즉 10개 글 작성해서, 상위 6개의 글만 인정받으면 됨)
(4) 숏링크로 사람 초대하고 그 사람이 실제 로봇태스크를 완료/서명하게 해야함. 클릭만으로는 배수가 오르지 않음.
(5) 별도 트랙으로 hub.axisrobotics.ai/login?in… (봉퍼럴) 에서 로봇팔 미션을 완료하면 axis Points가 쌓이는데, 이건 야핑 할당과 다른 별도의 Community Contributor 리워드 가 있을 예정.
(6) 상기 트랙은 자리 제한이있고, 한국 시간으로 21:00 마다 초기화되니 야핑 진행하면서 반드시 해두기
=> Axis 태스크 하는 방법은 별도 게시글로 가이드 남겨두겠습니다. 야핑 진행하면서 반드시 같이하세요. 토큰 할당 받기에 정말 좋아보임.
쌀먹냄새는 기가막히게 맡는 제가 갑자기 야핑을 시작하는데에는 많은 이유가 있겠지요? 칩 떨어지신 분들은 지금 얼른 참여해서 토큰할당 좀 맛있게 꾸려보시죠.
[@defiapp Rocket perps ]
Lock 된 solana:J3umBWqhSjd13sag1E1aUojViWvPYA5dFNyqpKuX3WXj 이 있어서 해봤읍니다
옛날 슈팅게임 느낌도 들고 해서 재밌게 하다가 5달러 증발 ㅜㅜ
로켓 부수면 xp를 주는데, 이걸로 Lock 된 solana:J3umBWqhSjd13sag1E1aUojViWvPYA5dFNyqpKuX3WXj 을 풀 수 있어서 만약 풀어야 할 solana:J3umBWqhSjd13sag1E1aUojViWvPYA5dFNyqpKuX3WXj이 있으신 분들은 해보셔도 좋을 것 같읍니다 !

1
2
184
[고령층의 디지털 소외 및 데이터 사기 방지를 위한 @Arcium 의 'Confidential Silver Safety' 프로토콜]
고령층은 디지털 전환기에 가장 취약한 계층임. 특히 보이스피싱이나 자산 관리의 대리인 위험(가족이나 간병인에 의한 자산 유용 등)은 이들의 삶을 위협하는 실질적인 문제임.
현재의 보안 솔루션은 '공개 혹은 차단'이라는 이분법에 의존하고 있지만 노인들에게는 "자산 현황, 병력 등, 자신의 민감한 정보를 숨기면서도 신뢰할 수 있는 보호자나 기관에게는 필요한 시점에만 안전하게 열람 권한을 부여"하는 고도의 제어력이 필요함.
이 부분에서 Arcium의 암호화된 컴퓨팅 기술은 유일한 대안이 될 수 있음.
Arcium의 기밀 컴퓨팅 기술을 활용하면 고령층의 데이터를 보호함과 동시에 복지 혜택을 극대화하는 이른바 '실버 세이프티 가디언' 체계를 구축할 수 있음.
예를 들어 사용자의 은행 잔고나 가상자산 현황을 노출하지 않은 상태에서 Arcium 네트워크가 이를 상시 모니터링 - 평소 패턴과 다른 급격한 인출 시도가 감지될 때 상세 내역 공개 없이 "이상 징후 발생" 알람만을 보호자에게 전송하면,
정보 본연의 프라이버시는 유지하되 '감시 기능'만 활성화 할 수 있게 됨.
또한 예를 들어 게이인데 매독에 걸린 노인이 복지 수급 인증을 해야 할 때(기초연금이나 의료비 지원 등) 모든 서류를 넘기는 대신 Arcium 을 통해 "지원 대상 조건 충족 여부"만을 증명하여 수치심이나 정보 유출 우려 없이 복지 혜택을 누리게 할 수 있음.
고령층은 프라이버시 개념이 희박할 거라는 편견과 달리, 자신의 병력 혹은 자산이 타인에게 - 심지어 자녀에게도- 노출되는 것에 매우 민감한 사람이 있을 것임
이때 Arcium의 기술은 '완전한 폐쇄'와 무분별한 공유' 사이의 적절한 균형을 제공할 수 있음.
사회적 약자를 보호한다는 취지에서도 명분을 확보할 수 있고, 이는 규제 당국과의 소통에서도 Arcium이 유리한 위치를 점할 수 있게 되는 부분이라 생각함.
아르키움이 그저 차가운 암호학 기술이 아니라, 부모님 세대의 안전과 존엄을 온전하게 지키는 목적성을 가진 프로젝트로서 기억될 수 있는 기회이기도 하다고 생각함!
[일상에서 반복적이고 중요한 루틴을 @Arcium 과 함께 ]
개인 맞춤형 헬스케어 및 러닝 데이터 최적화 with 아르키움's Confidential Computing
저는 주기적으로 3~4km를 달리는 루틴을 가지고 있는데, 노출 걱정 없는 초개인화 AI 코칭을 받을 수 있다면 좋겠다고 생각한 적이 있습니다.
하지만 지금의 헬스케어 앱들은 제 신체 데이터를 서버로 가져가 분석하는 아쉬움이 있습니다.
또한 저는 최근 병원에 일주일 정도 입원했던 경험이 있습니다. 당연히 회복기에는 평소와 같은 거리를 달리는 게 몸에 무리가 될 수 있죠.
이때 만약 Arcium의 기술을 활용한 헬스케어 서비스가 있다면? 저는 제 병원 진료 기록과 현재 심박수, 그리고 체중 및 근육량 변화 데이터를 암호화된 상태로 AI에게 보내고도 "오늘 컨디션으로는 4km가 아니라 2km만 가벼운 페이스로 뛰는 것이 좋습니다"와 같은 최적의 피드백을 받을 수 있을 것입니다.
서버 운영자나 AI 모델 개발자조차도 제가 구체적으로 어떤 병명으로 입원했는지나 현재 체력이 얼마나 떨어졌는지 알 수 없는 채로 말이죠.
제 건강 상태를 누구에게도 알려주지 않으면서, 오직 저만을 위한 전문 코치를 곁에 두는 셈입니다.
또한 생활비를 효율적으로 관리해야 하는 입장에서 건강 데이터를 담보로 보험료 할인을 받는 서비스는 매력적입니다. 하지만 보험사에 제 구체적인 질병 이력이나 매일의 동선을 넘겨주고 싶지는 않죠.
대신 이때 Arcium 위에서 영지식 증명 및 기밀 컴퓨팅 기술을 기반으로 구동되는 앱을 통해 "이 사용자는 지난달 20일 이상 4km 러닝을 완수했음"이라는 결과값만 암호화된 상태로 인증증할 수 있다면, 제 사생활은 지키면서도 실질적인 보험료 할인이나 포인트 혜택을 챙길 수 있을 것입니다.
결론적으로 저에게 Arcium의 MPC, Confidential Computing 기술은 "나의 가장 약한 부분과 가장 개인적인 정보를 누구에게도 보여주지 않으면서도, 이 기술이 주는 최고의 효율만 골라 먹을 수 있게 해주는 최고의 도구가 될 것입니다.

2
4
265